

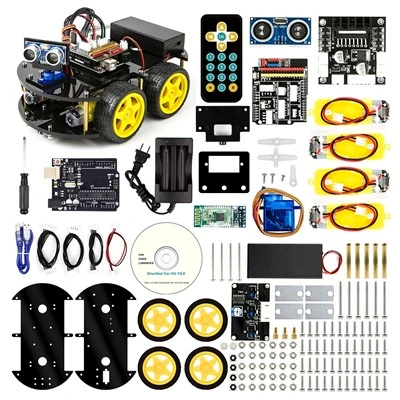
¿Cómo funciona el kit de coche arduino?
Conectas cables, cargas código, accionas un interruptor - y no pasa nada. O peor: tu coche gira en círculos, gira constantemente a la izquierda o se mueve durante tres segundos antes de morir. ¿Te suena familiar?
Esto es lo que la mayoría de los tutoriales de automóviles Arduino no le dirán:la magia no está en el kit en sí - sino en comprender la cadena de señales que convierte los comandos digitales en movimiento físico.Cuando construí por primera vez un automóvil Arduino, pasé dos horas frustrantes solucionando por qué una rueda giraba más rápido que la otra. ¿La respuesta? Una caída de voltaje de 2V que no sabía que existía. Ese detalle no estaba en ninguna descripción del producto.
Los kits de coche Arduino funcionan a través de una arquitectura de tres-capas:El microcontrolador Arduino actúa como el cerebro tomando decisiones., El conductor del motor traduce esas decisiones en señales eléctricas lo suficientemente fuertes como para impulsar los motores., y los motores de CC convierten esa energía eléctrica en rotación.. Piense en ello como una cadena de mando: su código da órdenes (Arduino), un traductor amplifica el mensaje (conductor del motor) y los trabajadores ejecutan la tarea (motores). Si se rompe cualquier vínculo, todo el sistema falla.
El viaje de la señal: del código al movimiento
Observe cómo se mueve un automóvil Arduino y será testigo de una intrincada danza entre el software y el hardware que ocurre miles de veces por segundo.
Arduino: el tomador de decisiones
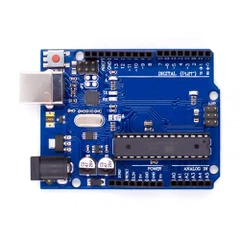
El microcontrolador Arduino - normalmente un UNO R3 - se encuentra en el corazón de cada kit de automóvil. Este procesador de 16 MHz ejecuta el código cargado en un bucle continuo, lee las entradas de los sensores y envía comandos a los componentes conectados a través de sus 14 pines digitales y 6 pines analógicos.
Cuando escribes digitalWrite(motorPin, HIGH), esto es lo que realmente sucede: el chip ATmega328P de Arduino cambia ese pin de 0V a 5V en aproximadamente 62,5 nanosegundos. Este cambio de voltaje crea una señal digital - esencialmente un interruptor de encendido/apagado muy rápido. Pero aquí está el truco:Los pines Arduino solo pueden proporcionar de forma segura entre 20 y 40 miliamperios (mA) de corriente. Un motor de CC típico necesita 200-500 mA. Conectar un motor directamente a un pin Arduino sería como pedirle a una manguera de jardín que llene una piscina olímpica: el hardware se sobrecargará y potencialmente se quemará.
El mercado compatible con Arduino alcanzó los 815,3 millones de dólares en 2025 y se prevé que crezca hasta los 1.598,9 millones de dólares en 2032, impulsado en gran medida por la adopción educativa. Sin embargo, la mayoría de los principiantes no comprenden esta limitación actual hasta después de dañar su primera tabla.
Controlador de motor: el amplificador de potencia
Aquí es donde el controlador del motor L298N ingresa - y donde comienza la mayor confusión. El L298N actúa como una puerta de enlace controlable entre las señales Arduino de baja-potencia y los circuitos de motor de alta-potencia. Utiliza un circuito de puente H-, que suena complejo pero funciona según un principio maravillosamente simple.
H-Arquitectura del puente explicada
Imagine cuatro interruptores dispuestos en forma de H con su motor en el medio:
Interruptor 1 Interruptor 2|| +----Motor---+|| Interruptor 3 Interruptor 4
Cuando los interruptores 1 y 4 se cierran mientras que los 2 y 3 permanecen abiertos, la corriente fluye a través del motor en una dirección, haciéndolo girar hacia adelante. Voltee este patrón y el motor girará hacia atrás. El L298N contiene dos puentes H-completos, que le permiten controlar dos motores (o un motor paso a paso) de forma independiente.
El L298N tiene tres tipos de pines que suelen confundir a los principiantes:
Pines de entrada (IN1, IN2, IN3, IN4):Estos reciben señales BAJAS (0V) o ALTAS (5V) de su Arduino. Configurar IN1 HIGH e IN2 LOW con una señal PWM aplicada a ENA hace que el motor A gire hacia adelante, mientras que invertir estos valores lo hace girar hacia atrás. Sin soldaduras, sin componentes electrónicos complicados - solo lógica digital.
Habilitar pines (ENA, ENB):Estos controlan la velocidad del motor mediante modulación de ancho de pulso (PWM). En lugar de enviar siempre toda la potencia, PWM enciende y apaga rápidamente la energía. Al 50% del ciclo de trabajo (en la mitad del tiempo), un motor obtiene aproximadamente la mitad de potencia y gira a la mitad de velocidad. La función analogWrite() de Arduino genera estas señales PWM con valores de 0 (detenido) a 255 (velocidad máxima).
Pines de alimentación (VCC, GND, VS):Aquí es donde los requisitos de voltaje se vuelven complicados. El L298N provoca una caída de voltaje de aproximadamente 2 V, lo que significa que si conecta una batería de 7 V al VS, sus motores solo recibirán 5 V. Muchos kits utilizan motores de 6 V, por lo que en realidad necesitarías una entrada de 8 V para lograr el rendimiento nominal del motor.
Una característica que comúnmente se pasa por alto: el L298N incluye un regulador de 5 V (habilitado mediante un puente) que puede alimentar su Arduino desde la batería del motor. Conveniente, pero riesgoso si sus motores consumen mucha corriente. - las caídas de voltaje durante el funcionamiento del motor pueden hacer que el Arduino se desactive y se reinicie aleatoriamente.
Motores CC: conversión de energía en acción
Los motores de engranajes TT que se encuentran en la mayoría de los kits de automóvil Arduino no son sofisticados, pero el punto es su simplicidad. Estos motores de CC con escobillas contienen una bobina giratoria (inducido) rodeada de imanes permanentes. Aplique voltaje y la bobina se convertirá en un electroimán, atraído y repelido por los imanes permanentes en secuencia, creando rotación.
El "TT" se refiere al tamaño físico del motor - de aproximadamente 25 mm de diámetro. Estos motores normalmente funcionan a 3-6V y consumen entre 200 y 500 mA dependiendo de la carga. Sin engranajes, girarían a 8000+ RPM, demasiado rápido para un automóvil. La caja de cambios adjunta a cada motor reduce esto a 200-300 RPM mientras multiplica el torque, dándole a su automóvil la potencia para moverse.
La relación voltaje-velocidad
Alimente 3V a un motor de 6V: funciona a aproximadamente el 50% de velocidad. Alimentación 12V: corre más rápido pero genera calor excesivo y se desgasta rápidamente. Por eso es importante hacer coincidir el voltaje de la batería con las especificaciones del motor. Un error común de los principiantes es usar baterías AA (1,5 V × 4=6 V), que caen a ~5,5 V bajo carga y luego pierden otros 2 V a través del L298N, dejando los motores con solo 3,5 V - apenas suficientes para superar la fricción inicial en la alfombra.
La cadena de señales completa en movimiento
Rastreemos lo que sucede cuando ejecuta este código:
escritura digital (IN1, ALTA); escritura digital (IN2, BAJO); escritura analógica(ENA, 150);
Milisegundo 0:Arduino configura el pin IN1 en 5V, IN2 en 0V. Esta señal viaja a través de ~10 cm de cable de puente (toma aproximadamente 0,5 nanosegundos a una velocidad cercana a la -luz) hasta el L298N.
Milisegundo 0,0001:Los circuitos lógicos internos del L298N interpretan la combinación IN1/IN2 como "Motor A hacia adelante". Cierra los interruptores 1 y 4 del puente H-, abriendo los interruptores 2 y 3.
Milisegundo 0,0002:El pin ENA recibe una señal PWM: 150 de 255 significa ~59% del ciclo de trabajo. Durante los siguientes 490 microsegundos, el interruptor 1 permanece cerrado. Durante los siguientes 341 microsegundos, se abre. Este ciclo se repite 490 veces por segundo (la frecuencia PWM predeterminada de Arduino en la mayoría de los pines).
Milisegundo 1:El motor comienza a recibir ráfagas de energía eléctrica. La armadura comienza a girar, pero la inercia significa que se necesitan entre 50 y 200 ms para alcanzar la velocidad de crucero. Durante este inicio, el consumo de corriente aumenta a 2-3 veces la corriente de funcionamiento normal.
Milisegundo 200:El motor ha superado la inercia y gira de manera constante a ~180 RPM (59 % de su velocidad nominal de 6 V de 300 RPM). El consumo de energía se estabiliza alrededor de 250 mA.
Milisegundo 5000:Su código ejecuta digitalWrite(IN1, LOW); escritura digital (IN2, BAJO); para parar. El motor no detiene instantáneamente - el impulso de rotación lo mantiene girando durante otros 50-100 ms hasta que la fricción disipa la energía cinética.
Todo este baile ocurre para cada motor, cada fracción de segundo que opera su automóvil. Multiplique esto por dos motores (o cuatro en los kits 4WD) y comenzará a ver por qué la duración de la batería se vuelve crítica.
El circuito de retroalimentación-del sensor: de reactivo a inteligente
El control motor básico es sólo la base. Los kits de coche Arduino se vuelven "inteligentes" cuando los sensores devuelven información al proceso de toma de decisiones-.
Medición de distancia ultrasónica
El sensor ultrasónico HC-SR04 - incluido en la mayoría de los kits avanzados - funciona como un sonar. Emite un pulso de sonido de 40 kHz y luego mide cuánto tarda el eco en regresar. El sonido viaja a 343 metros/segundo en el aire, por lo que al cronometrar el eco se calcula la distancia: distancia=(echoTime × 0,0343) / 2.
Pero hay un problema que algunos tutoriales mencionan: el HC-SR04 tiene un cono de detección de 15-grados. Si su automóvil se acerca a un objeto delgado (como la pata de una mesa) en ángulo, el pulso ultrasónico podría no alcanzarlo por completo. Esta es la razón por la que los robots a menudo se desvían cuando intentan mantener una línea recta: las ligeras diferencias en la velocidad del motor se agravan con el tiempo.
Seguimiento de línea con sensores IR
Los módulos de seguimiento de líneas infrarrojas-contienen dos componentes: un LED IR que emite luz invisible y un fototransistor que detecta la luz reflejada. Las superficies oscuras absorben más IR que las superficies claras. Al montar de 3 a 5 de estos sensores debajo de su automóvil y leer sus valores, puede determinar:
Todos los sensores están oscuros: el coche está en línea
Sensores izquierdos oscuros, sensores derechos iluminados: el automóvil se desvía hacia la derecha, gire a la izquierda para corregir
Todos los sensores se encienden: el auto perdió la línea por completo, ejecute el patrón de búsqueda
El rango de detección del sensor requiere una calibración cuidadosa utilizando un potenciómetro ajustable - demasiado sensible y se activan en sombras leves, demasiado insensibles y no pueden detectar la línea. Este paso de calibración se omite en muchas-guías de inicio rápido, lo que genera frustración cuando falla el modo de seguimiento de línea-.
El desafío de la integración
Aquí es donde las cosas se ponen interesantes:Los sensores y motores deben compartir la atención de Arduino.. Su bucle de código normalmente se ve así:
1. Leer el sensor ultrasónico (26 ms) 2. Procesar datos del sensor (1 ms) 3. Enviar comandos del motor (0,1 ms) 4. Repetir
Cada lectura ultrasónica tarda ~26 milisegundos porque hay que esperar a que el pulso de sonido viaje y regrese. Durante esta espera, tus motores continúan ejecutando su último comando. Si aparece repentinamente un obstáculo durante esos 26 ms, su automóvil podría chocar antes de que la siguiente lectura del sensor lo detecte.
El código avanzado utiliza programación basada en interrupciones-para manejar sensores de forma asincrónica, pero la mayoría de los kits para principiantes se ciñen a un código secuencial más simple. Esto explica por qué los automóviles Arduino a veces tienen reacciones retardadas - que en realidad no "ven" en tiempo real-.
Gestión de energía: el desafío invisible
Las matemáticas son brutales: cada motor consume ~250 mA, Arduino consume ~50 mA, los sensores consumen ~30 mA. Un automóvil de 4 motores consume ~1080 mA en total. Los paquetes de baterías estándar de 6 V (4 pilas AA) proporcionan una capacidad de ~2500 mAh. Duración teórica: 2,3 horas.
¿Realidad? La mayoría de los constructores obtienen entre 45 y 90 minutos. ¿Por qué la discrepancia?
Caída de voltaje bajo carga:Las baterías AA bajan de 1,5 V (nuevas) a 1,2 V (bajo carga). Eso es 4,8 V en lugar de 6 V antes de cualquier pérdida.
L298N Ineficiencia:La caída de 2 V del L298N desperdicia energía en forma de calor, lo que reduce el voltaje efectivo a los motores y agota la batería.
Aumento de corriente de inicio:Cada vez que los motores arrancan desde parados, consumen brevemente entre 2 y 3 veces la corriente normal. El código para evitar obstáculos que se detiene y arranca constantemente agota las baterías más rápido que una navegación constante.
La química de la batería importa:Los AA recargables de NiMH proporcionan 1,2 V nominal, es decir, 4 ×=4.8 V. Después de la caída del L298N, los motores obtienen solo 2,8 V -, apenas lo suficiente para moverse. Los AA alcalinos comienzan con 1,5 V pero no se recargan. Esta es la razón por la que muchos constructores experimentados cambian a baterías LiPo de 7,4 V. - un voltaje más alto compensa las caídas y mantiene las especificaciones del motor.
La solución que muchos pasan por alto: utilizar bancos de energía portátiles en lugar de soportes para baterías. Los bancos de energía mantienen una salida constante de 5 V a través de una regulación interna, brindan comodidad de recarga mediante USB- y, a menudo, incluyen una capacidad de 2000 a 10 000 mAh para un tiempo de funcionamiento extendido.
Errores de montaje sobre los que nadie le advierte
Los kits genéricos suelen tener orificios de montaje que no se alinean con los orificios de los componentes, lo que requiere perforación. Esto no es un problema de calidad - sino que estos chasis se producen en masa-para múltiples configuraciones de motor. El enfoque "universal" significa que nada encaja perfectamente desde el primer momento.
Tensión de montaje del motor:Si aprietas demasiado los soportes del motor, se romperá el plástico. Demasiado sueltos y los motores vibran, provocando que los cables se fatigan y se rompan. El punto ideal es "cómodo pero no forzado".
Fricción de las ruedas:Las ruedas baratas suelen tener tolerancias estrictas en el eje. Si escucha que los motores se esfuerzan pero las ruedas apenas giran, el problema no es eléctrico - sino fricción mecánica. Una pequeña lima que alisa el orificio del eje transforma el rendimiento.
Distribución de peso:Los kits 2WD con una sola placa base tienen dificultades con el espacio para los componentes, mientras que los diseños de placa dual-brindan mejor soporte y equilibrio. Si su automóvil levanta las ruedas delanteras al acelerar o se inclina hacia atrás al detenerse, el peso está demasiado atrás. Mueva la batería hacia adelante.
Gestión de cables:Los cables de puente parecen convenientes hasta que uno de ellos vibra y se suelta en mitad de la -operación. Los constructores profesionales utilizan pegamento caliente o velcro para asegurar los componentes, evitando el temido "¿por qué dejó de funcionar de repente?" sesión de depuración.
Software: donde lo digital se encuentra con lo físico
void goForward() { digitalWrite(IN1, ALTO); escritura digital (IN2, BAJO); escritura digital (IN3, ALTA); escritura digital (IN4, BAJO); escritura analógica(ENA, 200); escritura analógica(ENB, 200); }
Esta función parece simple, pero oculta complejidad. Ambos motores reciben la velocidad "200" (de 255), pero aún así es posible que el automóvil vire. ¿Por qué? Tolerancia de fabricación del motor. Incluso los motores idénticos tienen una variación de rendimiento del 5 al 10%. Un motor en "200" podría generar 225 RPM mientras que otro genera 210 RPM.
Calibración del motor en código:
// El motor izquierdo funciona un 8% más rápido, compensa int leftSpeed = 200; int velocidad derecha=217; // 200 × 1,08
Descubrirá los valores de calibración únicos de su automóvil mediante prueba y error. Los usuarios preguntan con frecuencia cómo ajustar las variables de velocidad en el código para-afinar el rendimiento.
El patrón de comportamiento autónomo:
bucle vacío() { distancia=medidaDistance(); if (distancia < 25) { parada(); retraso(1000); ir hacia atrás(); retraso(300); if (aleatorio(0,2) == 0) { girar a la izquierda(); } más { girar a la derecha(); } retraso(500); } más { ir hacia adelante(); } }
Este código para evitar obstáculos demuestra la lógica si-entonces que crea un comportamiento "inteligente": detectar obstáculos, detenerse, retroceder, elegir aleatoriamente una dirección de giro y luego continuar hacia adelante.
¿Observas la función aleatoria()? Sin él, su automóvil siempre giraría en la misma dirección cuando encontrara un obstáculo y podría quedarse atascado en las curvas. La aleatorización crea un comportamiento de exploración más natural.
Modos de falla comunes y problemas ocultos
"El coche sólo gira en círculos"
Un usuario informó: "El voltaje es de 7,30 V, pero cada vez que enciendo el auto, gira constantemente a la izquierda". ¿El problema? Un motor cableado al revés. Cuando el código le dice a ambos motores "adelante", en realidad uno retrocede. Solución: intercambie físicamente los cables de ese motor en los terminales L298N o invierta las asignaciones IN1/IN2 en código.
"Los motores no se mueven en absoluto"
Primer sospechoso: tapas de puente colocadas incorrectamente. El L298N tiene puentes que habilitan el regulador de 5 V y conectan los pines de habilitación a la alimentación. La colocación incorrecta del puente significa que los motores nunca reciben una señal de habilitación a pesar del cableado correcto.
"Todo funciona durante 10 segundos y luego se detiene"
Tensión de la batería demasiado baja. Inicialmente, los motores superan la inercia, pero el funcionamiento sostenido agota las baterías débiles por debajo del voltaje operativo mínimo del L298N. El Arduino puede permanecer encendido (necesita menos corriente) mientras fallan los motores.
"Una rueda gira mucho más rápido que la otra"
Usted se ha encontrado con el problema de la variación de la velocidad del motor con el que luchan innumerables constructores. La calibración del software ayuda, pero si la diferencia supera el 15-20%, es posible que tenga un motor defectuoso. Los defectos de fabricación ocurren, especialmente en los kits económicos.
"La línea que sigue funciona en papel pero no en mi piso"
Los sensores IR calibrados para papel blanco sobre líneas negras no funcionan con diferentes texturas de superficie. Los suelos brillantes reflejan demasiados rayos IR y las alfombras peludas los dispersan. Deberá recalibrar el potenciómetro para cada superficie.
Integración avanzada: más allá del movimiento básico
Una vez que su automóvil se mueva de manera confiable y evite obstáculos, los pines restantes y la potencia de procesamiento del Arduino le permitirán agregar funciones sofisticadas.
Control Bluetooth:Agregar un módulo Bluetooth HC-05 o HC-08 le permite controlar su automóvil desde una aplicación de teléfono inteligente. El módulo se conecta a los pines serie de Arduino y traduce los comandos de la aplicación en códigos serie simples que su Arduino interpreta.
Codificadores de velocidad:Los codificadores ópticos montados en los ejes del motor cuentan las rotaciones, lo que le permite medir con precisión la distancia recorrida y la velocidad. Esto permite un control de bucle cerrado-donde Arduino compensa automáticamente si un motor se queda atrás.
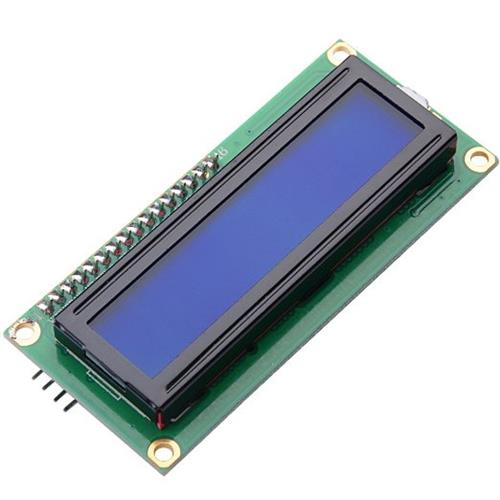
Mostrar comentarios:Las pantallas LCD muestran información valiosa de depuración, como lecturas de sensores y modo actual, esencial para realizar ajustes y solucionar problemas sin una conexión a una computadora.
Navegación por puntos de ruta GPS:Los constructores avanzados integran módulos GPS, sensores de brújula (como el MPU-6050) y sofisticados algoritmos de navegación. Un constructor creó un vehículo autónomo que navegó con éxito a través de cinco puntos de referencia GPS en calles del vecindario por un total de 300 metros.
La brecha entre la realidad y las expectativas
El mercado compatible con Arduino alcanzó los 5,2 millones de unidades vendidas en 2024, y el segmento educativo capturó el 45% de la cuota de mercado. Sin embargo, las discusiones en los foros revelan un patrón consistente:la mayoría de los compradores subestiman la curva de aprendizaje.
Los principiantes publican con frecuencia: "No entiendo el cableado en la mayoría de los tutoriales". Esto no se debe a que sean incompetentes -, sino a que la mayoría de los guías se saltan el "por qué" para apresurarse al "cómo". Comprender la cadena de señales, los requisitos actuales y las caídas de voltaje transforma un automóvil Arduino de una mezcla confusa de piezas a un sistema lógico.
Los fabricantes que triunfan no son aquellos con conocimientos previos de electrónica. Son aquellos que adoptan la depuración sistemática:
Pruebe cada componente individualmente (motores, sensores, Arduino) antes del montaje
Utilice un multímetro para verificar los voltajes en cada etapa.
Agregue declaraciones de depuración Serial.print() para observar la ejecución del código
Cambie una variable a la vez al solucionar problemas
Qué significa esto para su proyecto
Un kit de automóvil Arduino funciona orquestando tres subsistemas: la lógica computacional de Arduino, la amplificación de potencia del controlador del motor y la conversión de energía de los motores de CC.La idea clave es que cada componente tiene limitaciones específicas que deben respetarse.Exceda la capacidad actual de Arduino, ignore la caída de voltaje del L298N o no coincida el voltaje de la batería con las especificaciones del motor, y enfrentará fallas misteriosas que desafían las soluciones rápidas.
¿La parte hermosa? Una vez que comprenda estos principios, se transferirán a todos los proyectos de robótica. El conductor del motor L298N que controla su automóvil hoy podrá manejar un brazo robótico mañana. El sensor ultrasónico que evita obstáculos puede medir el nivel del agua en un tanque. El control de velocidad PWM se convierte en posicionamiento servo o atenuación de LED.
La filosofía de Arduino es "posibilidades infinitas" a través de bloques de construcción simples. Su automóvil es simplemente una configuración de estos bloques. Domínelo y habrá desbloqueado un conjunto de herramientas para crear casi cualquier cosa.
Preguntas frecuentes
¿Puedo utilizar una batería de 12 V con mi kit de coche Arduino?
Sí, pero con cuidado. Si utiliza motores con una clasificación superior a 12 V, proporcione alimentación de 5 V por separado al circuito lógico del L298N quitando el puente del regulador. Para motores estándar de 6 V con batería de 12 V, recibirán ~10 V después de que el L298N caiga - demasiado alto para un uso sostenido. Los motores funcionarán más rápido pero correrán el riesgo de sobrecalentarse. Mejor solución: utilice baterías-de voltaje adecuado o convertidores reductores-.
¿Por qué mi coche sigue recto durante unos segundos y luego se desvía del rumbo?
Las variaciones de velocidad del motor se agravan con el tiempo y provocan deriva. Incluso una diferencia de velocidad del 3% entre motores crea una desviación notable después de 5-10 segundos. Soluciones: implementar codificadores de velocidad para control de circuito cerrado, agregar sensor de brújula/giroscopio para corrección de rumbo o calibrar las velocidades del motor en código para compensar.
¿Cuál es la diferencia entre los kits 2WD y 4WD?
2WD (tracción en dos-ruedas) utiliza dos ruedas traseras eléctricas más una rueda giratoria delantera. Cableado más simple, menor consumo de energía, pero menos tracción sobre alfombras/césped. 4WD (tracción en las cuatro-ruedas) impulsa las cuatro ruedas para una mejor tracción y capacidad de carga, pero requiere cableado más complejo y consume baterías ~2 veces más rápido. 4WD proporciona más espacio para componentes con construcción de placa dual-.
¿Puedo controlar mi coche Arduino sin aprender a codificar?
Parcialmente. La mayoría de los kits incluyen código de muestra pre-escrito para funciones básicas (adelante/atrás, evitación de obstáculos, seguimiento de líneas). Puedes subir estos ejemplos e inmediatamente tener un coche que funcione. Sin embargo, personalizar el comportamiento - cambiar los ángulos de giro, ajustar las velocidades y agregar nuevas funciones - requiere comprender y modificar el código. La buena noticia: el lenguaje de programación de Arduino está diseñado para principiantes.
¿Por qué mis motores zumban pero no giran?
Tres causas comunes: (1) Voltaje insuficiente - verifique la carga de la batería y asegúrese de que llegue un mínimo de 6 V a los motores. (2) Fricción excesiva - ruedas que hacen girar manualmente; si están rígidos, limpie/lubrique los ejes de las ruedas. (3) Habilite los pines que no reciben energía - verifique que los puentes ENA/ENB estén colocados correctamente o sean controlados por señales Arduino PWM.
¿Cómo hago que mi coche sea más rápido?
Cuatro enfoques: (1) Aumentar el voltaje de la batería dentro de los límites del motor (por ejemplo, 7,4 V LiPo en lugar de 6 V). (2) Aumente los valores de PWM en el código (de 200 a 255 para velocidad máxima). (3) Reducir el peso - eliminar componentes innecesarios. (4) Disminuya la fricción mecánica - asegúrese de que las ruedas giren libremente, verifique que no haya cables rozando. Nota: una velocidad más alta reduce el tiempo de ejecución y hace que el control sea más desafiante.
¿Necesito experiencia en programación para construir un automóvil Arduino?
No se requiere experiencia previa en programación, pero sí una curva de aprendizaje. Muchos creadores son principiantes y completan proyectos con éxito siguiendo los tutoriales paso-a-. Comience cargando código de ejemplo pre-escrito para comprender el funcionamiento básico y luego modifique gradualmente pequeñas secciones. Los ejemplos integrados-del IDE de Arduino y los abundantes recursos en línea hacen que el autoaprendizaje-sea muy accesible.
¿Cuál es la duración típica de la batería de un automóvil Arduino?
Depende en gran medida del tipo de batería, el número de motores y el patrón de uso.. 4Las pilas alcalinas AA (2500 mAh) suelen proporcionar 45-90 minutos con configuración 2WD en funcionamiento normal.. 4WD duplica el consumo de energía y reduce a la mitad el tiempo de ejecución. Los bancos de energía (5000-10000 mAh) ofrecen de 3 a 6 horas para autos 2WD, además de la comodidad de ser recargables. Las baterías LiPo proporcionan la mejor relación potencia-peso, pero requieren una carga y almacenamiento cuidadosos.
Tus próximos pasos
Comprender cómo funcionan los kits de coche Arduino es la base. Construir uno que funcione de manera confiable proviene del ensamblaje sistemático y la depuración metódica. Si recién estás comenzando, elige un kit con documentación clara y soporte de la comunidad (ELEGOO y OSOYOO son opciones populares). Si está solucionando problemas en una compilación existente, trabaje hacia atrás a través de la cadena de señales: verifique el funcionamiento del motor directamente, luego pruebe el L298N y luego verifique las salidas de Arduino.
En el momento en que su código se carga correctamente, los LED parpadean y cobran vida, los motores zumban y las ruedas giran - habrá traducido la lógica abstracta en realidad física. Esa transformación nunca pasa de moda, ya sea su primer automóvil Arduino o su quincuagésimo proyecto de robótica.
Fuentes de datos
Coherent Market Insights (coherentmarketinsights.com) - Informe de mercado compatible con Arduino 2025
Global Insight Services (globalinsightservices.com) - Análisis del mercado de Arduino 2024-2025
Ingenieros de última hora (last Minuteengineers.com) - Documentación técnica L298N 2025
Circuit Digest (circuitdigest.com) - Tutoriales de controladores de motor 2025
Hackster.io (hackster.io) - Proyectos de coches robot Arduino 2024
Foro Arduino (forum.arduino.cc) - Solución de problemas de la comunidad 2023-2024
Digital Town (digitaltown.co.uk) - Guía de construcción de coches robot
Cómo mecatrónica (howtomechatronics.com) - Tutorial de control de motores de CC 2022